Orca Core 用于 ORCA 灵巧手的硬件控制,提供肌腱张紧、关节校准及动作控制功能。下面整理飞特(Feetech)舵机版本的主要操作。
1. 安装与环境准备
先安装 Git 和 uv,再在终端执行:
git clone https://github.com/orcahand/orca_core
cd orca_core
uv sync --group dev
source .venv/bin/activate
ls
uv sync --group dev 会建立本地虚拟环境并安装开发依赖;上述激活命令适用于 Linux/macOS。可选测试命令:
uv run pytest不使用 uv 时,可在自行准备的 Python 环境中通过以下命令安装软件包:
pip install .2. 设置飞特舵机 ID
在已激活的项目环境中执行:
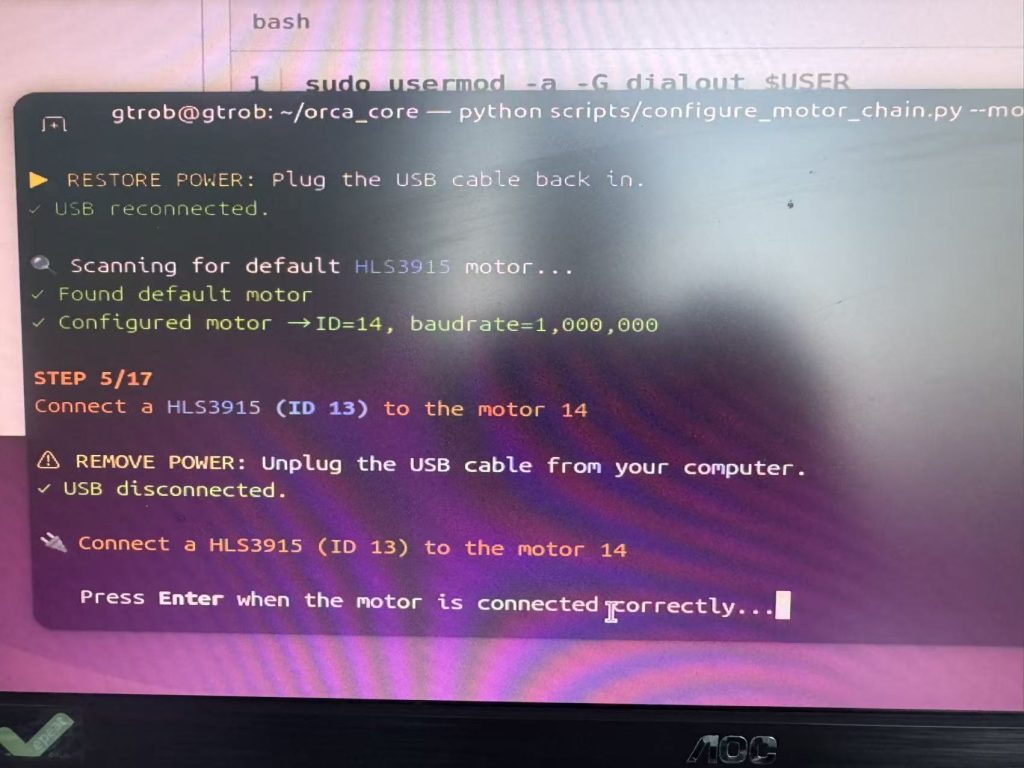
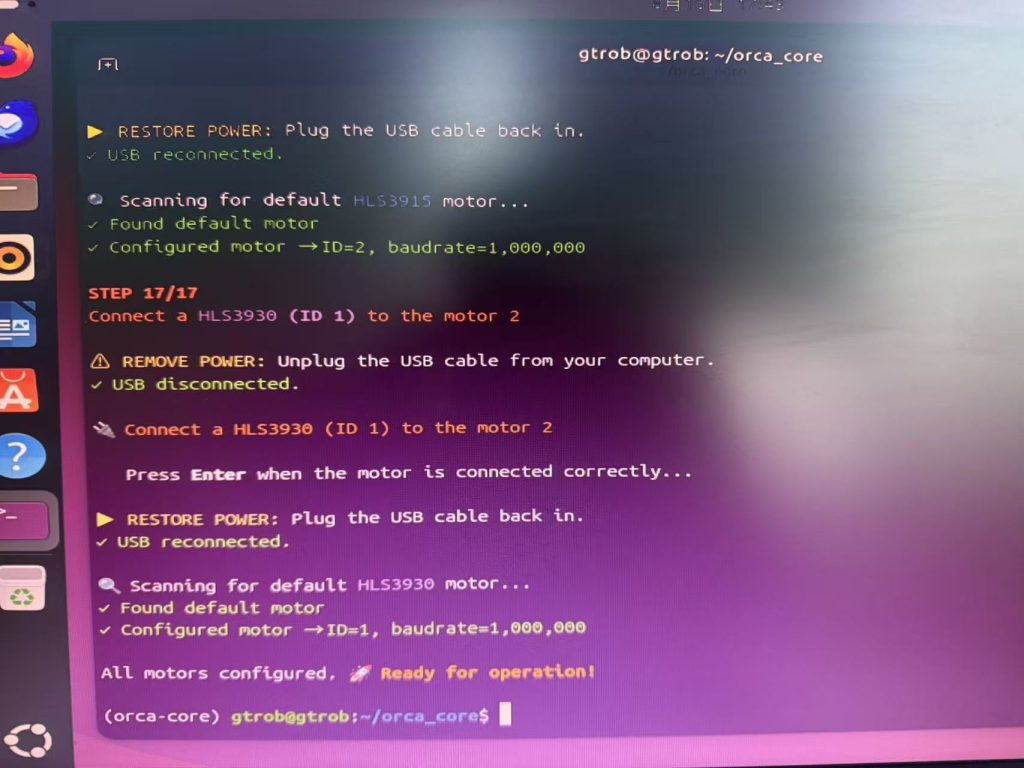
python scripts/configure_motor_chain.py --motor-type feetech原文示例使用 17 个舵机,逐个完成 ID 配置,并在每次设置时按提示拔插 USB。具体接线、断电和重新连接步骤应以所用脚本版本的提示为准。
出现 All motors configured 和 Ready for operation! 表示配置流程完成。
原文操作截图:
3. 核对模型与通信配置
以下命令使用右手 V2 模型配置;其他型号需替换为对应路径:
orca_core/models/v2/orcahand-right/config.yaml连接时可自动检测串口、波特率和舵机类型。连接多个设备或需要明确指定参数时,可在配置文件中设置:
port: /dev/ttyACM0
baudrate: 1000000
motor_type: feetech
串口和波特率必须与实际设备一致。整理说明:原文通用示例使用 dynamixel,此处按飞特舵机改为 feetech。
4. 张紧、校准与回到中性位置
确认配置与硬件匹配后,依次执行张紧和校准:
uv run python scripts/tension.py orca_core/models/v2/orcahand-right/config.yaml
uv run python scripts/calibrate.py orca_core/models/v2/orcahand-right/config.yaml
完成后,将手部移动到中性位置:
uv run python scripts/neutral.py orca_core/models/v2/orcahand-right/config.yaml5. Linux 串口权限排查
若报错 Permission denied,且串口属于 dialout 组,可将当前用户加入该组,注销后重新登录:
sudo usermod -aG dialout $USER原文还提供了临时排错方式,请将设备路径替换为实际串口:
sudo chmod 666 /dev/ttyACM0这会向本机所有用户开放该设备的读写权限,重新插拔或重启后通常失效;日常使用优先通过用户组管理权限。